Q1
2023-1
1
\[
\begin{aligned}
A
\;=\;
\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
3 & 4 & 5
\end{bmatrix}
\quad
\quad
\overrightarrow b
\;=\;
\begin{bmatrix}
-2 \\
9 \\
-14
\end{bmatrix}
\end{aligned}
\]
- A 를 LU Decomposition 하라
행렬 A 를 단위 하 삼각행렬 ( L ) 로 바꾸기 위한 기본 행 변환
\[
\begin{aligned}
A
\;=\;
&\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
3 & 4 & 5
\end{bmatrix}
\quad
U
\;=\;
{\Rightarrow \over {R_2+0R_1}}
\quad
\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
3 & 4 & 5
\end{bmatrix}
\\
\\
{\Rightarrow \over {R_3+(-{3 \over 2})R_1}}
&\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
0 & -{7 \over 2} & -1
\end{bmatrix}
\quad
{\Rightarrow \over {R_3+({7\over 6})R_2}}
\quad
\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
0 & 0 & {1\over 6}
\end{bmatrix}
\end{aligned}
\]
\[
\begin{aligned}
L
\;=\;
\begin{bmatrix}
1 & 0 & 0 \\
0 & 1 & 0 \\
-{3 \over 2} & {7 \over 6} & 1
\end{bmatrix}
\quad
\end{aligned}
\]
- Ly = b 가 되는 y 를 계산하라
\[
\begin{aligned}
Ly
\;=\;
\begin{bmatrix}
y_1 & 0 & 0 \\
0 & y_2 & 0 \\
-{3 \over 2}y_1 & {7 \over 6}y_2 & y_3
\end{bmatrix}
\quad
\;=\;
\overrightarrow b
\;=\;
\begin{bmatrix}
-2 \\
9 \\
-14
\end{bmatrix}
\end{aligned}
\]
\[
\begin{aligned}
&y_1\;=\;-2
\\
\\
&y_2\;=\;9
\\
\\
-\frac{3}{2}&y_1+\frac{7}{6}y_2\;+y_3\;=-14
\\
\\
\therefore
\quad
&\overrightarrow y
\;=\;
\begin{bmatrix}
-2 \\
9 \\
-\frac{2}{55}
\end{bmatrix}
\end{aligned}
\]
- Ax = b 가 되는 x 를 계산하라
\[
\begin{aligned}
Ax=b
\quad \Rightarrow
Ax=Ly
\quad \Rightarrow
A/L\;x=y
\quad \Rightarrow
Ux=y
\end{aligned}
\]
\[
\begin{aligned}
\begin{bmatrix}
2 & 5 & 4 \\
0 & 3 & 1 \\
0 & 0 & {1\over 6}
\end{bmatrix}
\begin{bmatrix}
x_1 \\
x_2 \\
x_3 \\
\end{bmatrix}
\;=\;
\begin{bmatrix}
-2 \\
9 \\
-\frac{2}{55} \\
\end{bmatrix}
\end{aligned}
\]
\[
\begin{aligned}
2x_1\;+\;5x_2\;+\;4x_3\;=\;-2
\\
0+\;3x_2\;+\;x_3\;=\;9
\\
0+\;0\;+\;\frac{1}{6}x_3\;=\;-\frac{2}{55}
\\
\\
\therefore
\quad
\overrightarrow x
\;=\;
\begin{bmatrix}
\frac{1814}{55}\\
\frac{169}{55}\\
-\frac{12}{55}
\end{bmatrix}
\end{aligned}
\]
2
행렬 A, B가 가역(invertible)인지 아닌지 확인하고, invertible이라면
inverse matrix를 모두 계산하여라
\[
\begin{aligned}
A
\;=\;
\begin{bmatrix}
1 & 2 & 3 \\
2 & 5 & 3 \\
1 & 0 & 8
\end{bmatrix}
\quad
\quad
B
\;=\;
\begin{bmatrix}
2 & 4 & 1 \\
6 & 6 & -20 \\
1 & 5 & 12
\end{bmatrix}
\end{aligned}
\]
\[det(A)=\sum_{j=1}^n\;(−1)^{i+j}⋅a_{ij}⋅M_{ij}\]
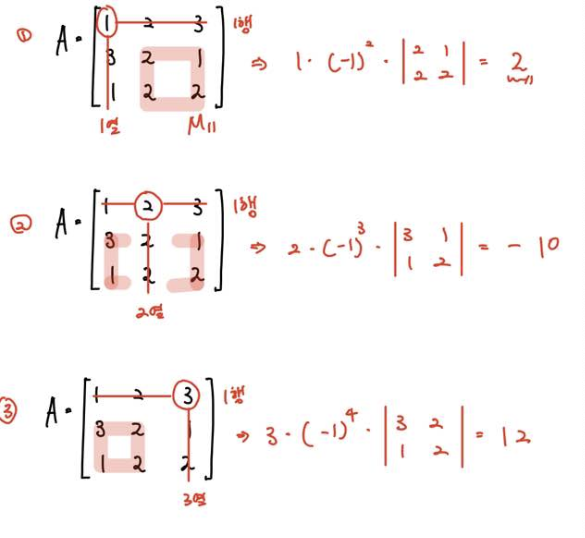
\[
\begin{aligned}
A
\begin{bmatrix}
1 & 2 & 3 \\
2 & 5 & 3 \\
1 & 0 & 8
\end{bmatrix}
\over
M_{11}
\begin{bmatrix}
5 & 3 \\
0 & 8
\end{bmatrix}
M_{12}
\begin{bmatrix}
2 & 3 \\
1 & 8
\end{bmatrix}
M_{13}
\begin{bmatrix}
2 & 5 \\
1 & 0
\end{bmatrix}
\end{aligned}
\]
\(\mathbb{det}(A)\;=\;+1*M_{11}\;\;-2*M_{12}\;\;+3*M_{13}\)
\[
\begin{aligned}
&+
1*(5*8\;-\;0*3)
\\
&-
2*(2*8\;-\;3*1)
\\
&+
3*(2*0\;-\;5*1)
\\
&=\;40\;-\;2(16-3)\;+\;3(-5)
\\
&=\;40\;-\;26\;-\;15\;=\;-1
\end{aligned}
\]
행렬식이 0 이 아니므로 행렬 A 는 가역이다.
\[
\begin{aligned}
B
\begin{bmatrix}
2 & 4 & 1 \\
6 & 6 & -20 \\
1 & 5 & 12
\end{bmatrix}
\over
M_{11}
\begin{bmatrix}
6 & -20 \\
5 & 12
\end{bmatrix}
M_{12}
\begin{bmatrix}
6 & -20 \\
1 & 12
\end{bmatrix}
M_{13}
\begin{bmatrix}
6 & 6 \\
1 & 5
\end{bmatrix}
\end{aligned}
\]
\(\mathbb{det}(B)\;=\;+2*M_{11}\;\;-4*M_{12}\;\;+1*M_{13}\)
\[
\begin{aligned}
&+
2*(6*12\;-\;-20*5)
\\
&-
4*(6*12\;-\;-20*1)
\\
&+
1*(6*5\;-\;6*1)
\\
&=\;2*(172)\;-\;4*(92)\;+\;(24)
\\
&=\;344\;-\;368\;+\;24\;=\;0
\end{aligned}
\]
행렬 B 는 비 가역적이다.
3
\[
\begin{aligned}
A
\;=\;
\begin{bmatrix}
1 & 1 & 0 \\
2 & 0 & 3 \\
-1 & 1 & a
\end{bmatrix}
\quad
\quad
\overrightarrow b
\;=\;
\begin{bmatrix}
b_1 \\
b_2 \\
b_3
\end{bmatrix}
\end{aligned}
\]
- Ax = b가 무한 개의 해를 갖는 조건 (a,b1,b2,b3)를 서술하고, 이 때 해를 찾으시오.
\[
\begin{aligned}
A
\begin{bmatrix}
1 & 1 & 0 \\
2 & 0 & 3 \\
-1 & 1 & a
\end{bmatrix}
\over
M_{11}
\begin{bmatrix}
0 & 3 \\
1 & a
\end{bmatrix}
M_{12}
\begin{bmatrix}
2 & 3 \\
-1 & a
\end{bmatrix}
M_{13}
\begin{bmatrix}
2 & 0 \\
-1 & 1
\end{bmatrix}
\end{aligned}
\]
\(\mathbb{det}(A)\;\neq\;0\) : 해가 유한하다.
\(\mathbb{det}(A)\;=\;+1*M_{11}\;\;-1*M_{12}\;\;+0*M_{13}\;\Rightarrow a\;=\;0\) 일때 해가 무한하다.
\[
\begin{aligned}
A\Rightarrow rref(A)
\\
\\
R_2\;=\;R_2-2R_1
\\
R_3\;=\;R_3+R_1
\\
\\
\begin{bmatrix}
1 & 1 & 0 \\
0 & -2 & 3\\
0 & 2 & 0
\end{bmatrix}
\\
\\
R_2\;=\;R_2\;/\;-2
\\
R_1\;=\;R_1-R_2
\\
R_3\;=\;R_3+R_2
\\
\\
\begin{bmatrix}
1 & 0 & -\frac{3}{2} \\
0 & 0 & -\frac{1}{2} \\
0 & 0 & 0
\end{bmatrix}
\end{aligned}
\]
\[
\begin{aligned}
rref(A)
\;=\;
\begin{bmatrix}
1 & 0 & \frac{2}{3} \\
0 & 1 & -\frac{1}{2}\\
0 & 0 & 0
\end{bmatrix}
\\
\\
b_1-\frac{2}{3}b_3\;=\;0
\\
b_2+\frac{1}{2}b_3\;=\;0
\\
\\
x
\;=\;
\begin{bmatrix}
\frac{2}{3} \\
-\frac{1}{2}\\
1
\end{bmatrix}
\;\;
b_3
\;+\;
\begin{bmatrix}
t \\
0\\
0
\end{bmatrix}
\end{aligned}
\]
rref(A) 의 대각성분 중 0이 아닌 실수의 개수는
rank(A) = 2 : 2차원 벡터 공간을 생성 할 수 있다.
\(b_3\) 는 임의의 값을 가질 수 있으며 (t는 임의의 실수)
\(b_3\) 와 t 값에 따라 Ax=b 의 무수히 많은 해를 구할 수 있다.
- Ax = b가 유일한 해(unique solution)를 갖는 a를 계산하여라ㅈ.
\(a\neq0\) 일 경우 Ax=b 는 유일한 해를 가진다.
4
행렬 \(A\;\in\;\mathbb R^{n*n}\) , 백터 \(\overrightarrow x \;,\; \overrightarrow y\;\in\;\mathbb R^{n}\) 가 다음을 만족한다.
\[
Ax\;=\;\lambda_1 x
\quad
Ay\;=\;\lambda_2 y
\]
- 이 때, x와 y가 1차독립(linearly independent)임을 보이시오.
단, \(λ1\;\neq\;λ2\;,\;x\;,\;y \neq 0.\)
\[
c_1x\;+\;c_2y\;=0
\]
5
벡터 v1, . . . , vn이 모두 영벡터 (zero vector)가 아니라고 하자. 임의의 i, j에 대하여, vi와 vj이 수직일 때, 집합 {v1,...,vn}이 일차독립임을 보이시오.
임의의 스칼라 𝑐1,…,𝑐𝑛c1,…,cn에 대하여 다음 선형 조합을 고려합시다:
\((c_1v_1+c_2v_2+…+c_nv_n)=0\)
이 식이 모든 \(C_i\)에 대해 성립한다면, \(𝑣_1,\cdots,𝑣_𝑛\)이 선형 독립임을 의미합니다.
각 \(v_i\) 가 서로 수직하므로, \(v_i⋅v_j=0\) (단, \(i \neq j\))입니다.
위의 식 양변에 임의의\(v_k\)를 내적하면,
\((c_1v_1+c_2v_2+…+c_nv_n)⋅v_k=0\)
이때, 각 항을 개별적으로 내적하면,
\(c_1(v_1⋅v_k)+c_2(v_2⋅v_k)+\cdots+c_n(v_n⋅v_k)=0\)
\(v_k\)는 \(v_k\) 와 수직이 아닌 유일한 벡터이므로
\(v_k · v_k\;\neq\;0\)
\(v_i · v_k\;=\;0\quad for\;all\;i\;\neq\;k\)
\(c_k(v_k · v_k)\;=\;0\)
\(v_k\) 는 영벡터가 아니므로 \(v_k · v_k\;>\;0\) 따라서 위 식이 성립하기 위해서는
\(c_k\;=\;0\)
k가 임의였으므로, 모든 \(c_n\) 는 0이어야 합니다.
따라서, 모든 계수 \(c_i\) 가 0임을 알 수 있으므로, {𝑣1,…,𝑣𝑛}{v1,…,vn}은 선형 독립임이 증명됩니다. 이 결과는 서로 수직인 벡터들이 자동적으로 선형 독립이라는 것을 보여줍니다. 이는 벡터들이 각각 독립된 방향을 가지며, 이들 중 어느 하나도 다른 벡터들의 조합으로 표현될 수 없음을 의미합니다.
6
\[
\begin{aligned}
A
\;=\;
\begin{bmatrix}
1 & -1 & 2 & 3\\
-2 & 1 & -1 & 1\\
4 & -3 & 5 & 5\\
0 & -1 & 3 & 7
\end{bmatrix}
\end{aligned}
\]
\[
\begin{aligned}
rref(A)
\;=\;
\begin{bmatrix}
1 & a_1 & a_2 & a_3\\
0 & 1 & b_1 & b_2\\
0 & 0 & 1 & c_1\\
0 & 0 & 0 & 0
\end{bmatrix}
\end{aligned}
\]
-
A의 열공간 (column space), 행공간 (row space),영공간 (null space), 좌영공간(left null space)의 기저(basis)와차원 (dimension)을 각각 구하여라.
-
열공간
기저 : \([1,0,0,0]^t\), \([a_1,1,0,0]^t\), \([a_2,b_1,1,0]^t\)
차원 : Pivot 열의 수 = 3
-
행공간
기저 : \([1,a_1,a_2,a_3]\), \([0,1,b_1,b_2]\), \([0,0,1,c_1]\)
차원 : 비-제로 행의 개수 = 3
-
영공간
영공간은 행렬을 곱했을 때 결과가 영벡터인 벡터들의 집합
\[
\begin{aligned}
x_1\;=\;-a_3t
\\
x_2\;=\;-b_2t
\\
x_3\;=\;-c_1t
\\
x_4\;=\;t
\end{aligned}
\]
기저 : \([-a_3,-b_2,-c_1,1]^T\)
차원 : 자유 변수의 수 : 마지막열의 변수들의 수 : 0
7
행렬 \(A\;\in\;\mathbb R^{m*n}\) , 행렬 \(B\;\in\;\mathbb R^{n*k}\) 가 주어졌을때
다음을 보여라, rank(M) 은 행렬 M의 rank 이다.
\[
\begin{aligned}
rank(AB)\;\leq\;rank(A)
\\
rank(AB)\;\leq\;rank(B)
\end{aligned}
\]
-
rank(AB)≤rank(A) 증명
-
열공간의 포함 관계: 𝐴B의 열들은 𝐴에 의해 B의 열들이 선형 변환된 결과
이는 AB의 모든 열이 𝐴의 열공간(column space) 내에 있다는 것을 의미
즉, Col(𝐴𝐵)⊆Col(𝐴)
-
랭크의 정의:
행렬의 랭크는 그 열공간의 차원, 즉 기저의 수
AB의 열공간이 A의 열공간에 포함된다면,
AB의 열공간이 생성할 수 있는 차원은 A의 열공간이 생성할 수 있는 차원을 초과할 수 없습니다.
-
결론: rank(𝐴𝐵)≤rank(𝐴)
-
rank(𝐴𝐵)≤rank(𝐵) 증명
-
핵심 개념: AB는 B가 이미 \(\mathbb R^k\)에 매핑한 후의 결과에 A가 작용하는 것이므로, AB가 생성할 수 있는 독립적인 출력의 수는 B가 이미 생성한 출력의 수를 초과할 수 없습니다.
-
결론: 따라서, rank(𝐴𝐵)≤rank(𝐵)
2022
True False
- 서로 다른 고유벡터 (eigenvectors) 들은 1차 독립이다
True
서로 다른 고유값에 대응하는 고유벡터들은 선형 독립입니다.
\(c_1v_1+c_2v_2+ \cdots +c_nv_n\;=\;0\)
- 행렬 A ∈ R2×2의 특성다항식이 실수 해를 갖지 않는다고 하자. 그러면 A
가 대각화가능(diagonalizable)하다.
False
A는 실수 범위에서 대각화 불가능
- 0 이 \(A∈R^{n×n}\) 가 고유값 (eigenvalue) 중 하나라고 하자.
그러면 A의 rank 는 n보다 작다.
True
0이 고유값 중 하나라면, A는 비가역적
비가역 행렬의 랭크는 행렬의 차원 n보다 작습니다.
- 행렬 \(A∈R^{n×n}\) 의 서로 다른 고유값 의 수 가 n 보다 작다고하자.
그러면 A는 대각화 불가능이다.
False
서로 다른 고유값의 수가 n보다 작다고 해서 반드시 대각화 불가능한 것은 아닙니다.
-
행렬 \(A∈R^{n×n}\) 의서로다른고유값의수가n보다작다고하자.그러면 A는 대각화 가능하다.
False
중요한 것은 각 고유값의 대수적 중복도와 기하적 중복도입니다.
-
\(det(A\;+\;B)\;=\;det(A)\;+\;\det(B)\)가 성립하는 행렬 A, B가 존재한다.
False
-
\(det(AB)\;\neq\;det(A)det(B)\)가 성립하는 행렬 A, B가 존재한다.
false
\(det(AB)\;=\;det(A)det(B)\)이 항상 성립
- 행렬 \(A∈R^{3×3}\)이 주어질 때, A + λI가 역행렬을 갖지 않는
λ ∈ R이 존재한다.
True
\(A\;+\;\lambda I\) 가 역행렬을 갖지 않는 \(\lambda\;\in\;\mathbb R\) 가 존재한다는 명제는 고유값 𝜆에 관한 것만약 𝜆가 𝐴의 고유값이라면,
\(A\;+\;\lambda I\) 는 특이 행렬(역행렬이 존재하지 않는 행렬)이 됩니다.
즉, 𝐴 의 고유값 𝜆에 대해 \(A\;-\;\lambda I\) 의 행렬식이 0이므로,
\(A\;+\;\lambda I\) 의 행렬식도 0이 됩니다
- 반 대칭행렬 (skew-symmetric matrix)의 trace는 항상 0이다.
True
반대칭 행렬(스큐 대칭 행렬) A는 \(A^T\;=\;-A\)를 만족합니다.
따라서 A의 대각성분은 모두 0이어야 합니다
(각 대각 성분은 자신의 음의 값과 같아야 하므로)
행렬의 트레이스는 대각 성분의 합
반대칭 행렬의 트레이스는 항상 0입니다.
- 행렬 \(A∈R^{n×n}\) 의 고유값은 항상 실수이다
False
비대칭 행렬의 경우, 복소수 고유값을 가질 수 있습니다.
-
임의의 행렬 A이 주어졌을 때, \(AA^T\)는 항상 대각화 가능하다.
True
\(AA^T\) 는 언제나 대칭 행렬
-
대칭행렬 (Symmetric matrix) \(A∈R^{n×n}\) 의 고유값이 항상 0이면,
A는 반드시 영행렬 (zero matrix)이다.
True
고유값은 행렬의 대각화 과정에서 대각 행렬의 대각 성분을 형성하고, 이러한 모든 성분이 0이면 행렬 자체가 0 행렬이 되기 때문
-
행렬 A가 대각화 가능(diagonalizable)이면, \(A^k\)도 대각화 가능한 행렬이 다. (단, k는 임의의 자연수)
True
대각화 가능 : \(A\;=\;PDP^{-1}\) , D : 대각 행렬 , P : 대응하는 고유백터 행렬
\(A^k\;=\;PD^kP^{-1}\) 역시 대각화 가능하다.
-
행렬 \(A∈R^{3×n}\)가 3개의 서로 다른 고유값 λ1,λ2,λ3를 갖고 있다고 하자. 이 때, A는 역행렬을 갖는다.
True
A가 3개의 서로 다른 고유값을 가지면,
이 고유값에 대응하는 고유벡터들은 선형 독립
A 는 가역
- 사영행렬(Projection matrix) \(P\;=\;A(ATA)^{-1}AT\) 형태면, P는 역행렬을 갖는다.
False
대각화 여부 · 대각화 실행
\[
\begin{aligned}
A
\;=\;
\begin{bmatrix}
4 & 0 & 0 & 0\\
0 & 4 & 0 & 0\\
0 & 0 & 2 & 0\\
1 & 0 & 0 & 2\\
\end{bmatrix}
\end{aligned}
\]
고유값 찾기
\[
\begin{aligned}
A-\lambda I
\;=\;
\begin{bmatrix}
4-\lambda & 0 & 0 & 0\\
0 & 4-\lambda & 0 & 0\\
0 & 0 & 2-\lambda & 0\\
1 & 0 & 0 & 2-\lambda\\
\end{bmatrix}
\over
M_{11}
\begin{bmatrix}
4-\lambda & 0 & 0 \\
0 & 2-\lambda & 0 \\
0 & 0 & 2-\lambda \\
\end{bmatrix}
M_{12}
\begin{bmatrix}
0 & 0 & 0 \\
0 & 2-\lambda & 0 \\
1 & 0 & 2-\lambda \\
\end{bmatrix}
M_{13}
\begin{bmatrix}
0 & 4-\lambda & 0 \\
0 & 0 & 0 \\
1 & 0 & 2-\lambda \\
\end{bmatrix}
M_{14}
\begin{bmatrix}
0 & 4-\lambda & 0 \\
0 & 0 & 2-\lambda \\
1 & 0 & 0 \\
\end{bmatrix}
\end{aligned}
\]
\[det(A)=\sum_{j=1}^n\;(−1)^{i+j}⋅a_{ij}⋅M_{ij}\]
\(\lambda\;=\;4,2\)
\[
\begin{aligned}
(A-4 I)v
\;=\;
\begin{bmatrix}
0 & 0 & 0 & 0\\
0 & 0 & 0 & 0\\
0 & 0 & -2 & 0\\
1 & 0 & 0 & -2\\
\end{bmatrix}
v
\;=\;
0
\\
\\
\Rightarrow
v\;=\;t[0,1,0,0]^t\;+\;s[0,0,0,1]^t
\end{aligned}
\]
\[
\begin{aligned}
(A-2 I)v
\;=\;
\begin{bmatrix}
2 & 0 & 0 & 0\\
0 & 2 & 0 & 0\\
0 & 0 & 0 & 0\\
1 & 0 & 0 & 0\\
\end{bmatrix}
v
\;=\;
0
\\
\\
\Rightarrow
v\;=\;r[1,0,0,-1]^t
\end{aligned}
\]
2
\(A\in\mathbb R^{3*3}\)
\(A^2\;=\;4A\;-\;4I\) 일때 고유값을 모두 찾아라
\(det(A-\lambda I)\;=\;0 \quad \Rightarrow \quad det(A^2-4A+4I)\;=\;0\)
\(\lambda_1\;=\;2\)
\(\lambda_2\;=\;2\)
\(A\neq2I\) 이지만 \(A^2\;=\;4A\;-\;4I\) 를 만족하는 \(A\in\mathbb R^{3*3}\) 의 예시를 들어라
\[
A^2 = \begin{bmatrix} 2 & 1 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 2 \end{bmatrix} \begin{bmatrix} 2 & 1 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 2 \end{bmatrix} = \begin{bmatrix} 4 & 2 & 0 \\ 0 & 4 & 0 \\ 0 & 0 & 4 \end{bmatrix}
\]
\[
4A - 4I = 4 \begin{bmatrix} 2 & 1 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 2 \end{bmatrix} - \begin{bmatrix} 4 & 0 & 0 \\ 0 & 4 & 0 \\ 0 & 0 & 4 \end{bmatrix} = \begin{bmatrix} 0 & 2 & 0 \\ 0 & 0 & 0 \\ 0 & 0 & 0 \end{bmatrix}
\]
\[
A^2 = 4A - 4I
\]
5
\[
A\;=\;
\begin{bmatrix}
1 &1 &0 \\
1 &0 &1 \\
0 &0 &1
\end{bmatrix}
\]
\(v1 = \frac{[1, 1, 0]^T}{\sqrt{2}} = [1/\sqrt{2}, 1/\sqrt{2}, 0]^T\)
첫 열 벡터를 첫 원소를 제외한 나머지 원소의 2제곱 합의 제곱근 나눠 정규화
\(H1 = I - 2vv^T\)
\[
H1 = \begin{bmatrix} 1-2/2 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{bmatrix} = \begin{bmatrix} 0 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{bmatrix}
\]
\[
H1A = \begin{bmatrix} 0 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 1 & 0 \\ 1 & 0 & 1 \\ 0 & 0 & 1 \end{bmatrix} = \begin{bmatrix} 1 & 0 & 0 \\ 0 &1 & 0 \\ 0 & 0 & 1 \end{bmatrix}
\]
\(v2 = \frac{[0, 1, 0]^T}{\sqrt{1}} = [0, 1, 0]^T\)
변환된 A의 두 번째 열 벡터 를 첫 원소를 제외한 나머지 원소들의 2제곱 합의 제곱근으로 나누어 정규화합니다.
\(H2 = I - 2vv^T\)
\[
H2 = \begin{bmatrix} 1 & 0 & 0 \\ 0 & 1-2/1 & 0 \\ 0 & 0 & 1 \end{bmatrix} = \begin{bmatrix} 1 & 0 & 0 \\ 0 & 0 & 0 \\ 0 & 0 & 1 \end{bmatrix}
\]
6 크래머 공식
\[
\begin{align}
&x\;+\;4y\;-\;z\;=\;1 \\
&x\;+\;y\;+\;z\;=\;0 \\
&2x\;+\;3z\;=\;0
\end{align}
\]
\[
A = \begin{bmatrix} 1 & 4 & -1 \\ 1 & 1 & 1 \\ 2 & 0 & 3 \end{bmatrix} , b = \begin{bmatrix} 1 \\ 0 \\ 0 \end{bmatrix}
\]
\[
\begin{align}
&A_x = \begin{bmatrix}
1 & 4 & -1 \\
0 & 1 & 1 \\
0 & 0 & 3
\end{bmatrix} \\\\
&A_y =
\begin{bmatrix}
1 & 1 & -1 \\
1 & 0 & 1 \\
2 & 0 & 3
\end{bmatrix} \\\\
&A_z =
\begin{bmatrix}
1 & 4 & 1 \\
1 & 1 & 0 \\
2 & 0 & 0
\end{bmatrix}
\end{align}
\]
\(x = det(A_x) / det(A), y = det(A_y) / det(A), z = det(A_z) / det(A)\)
\(det(A_x)\) : 좌대각 우대각 모두 곱하여 더한다.